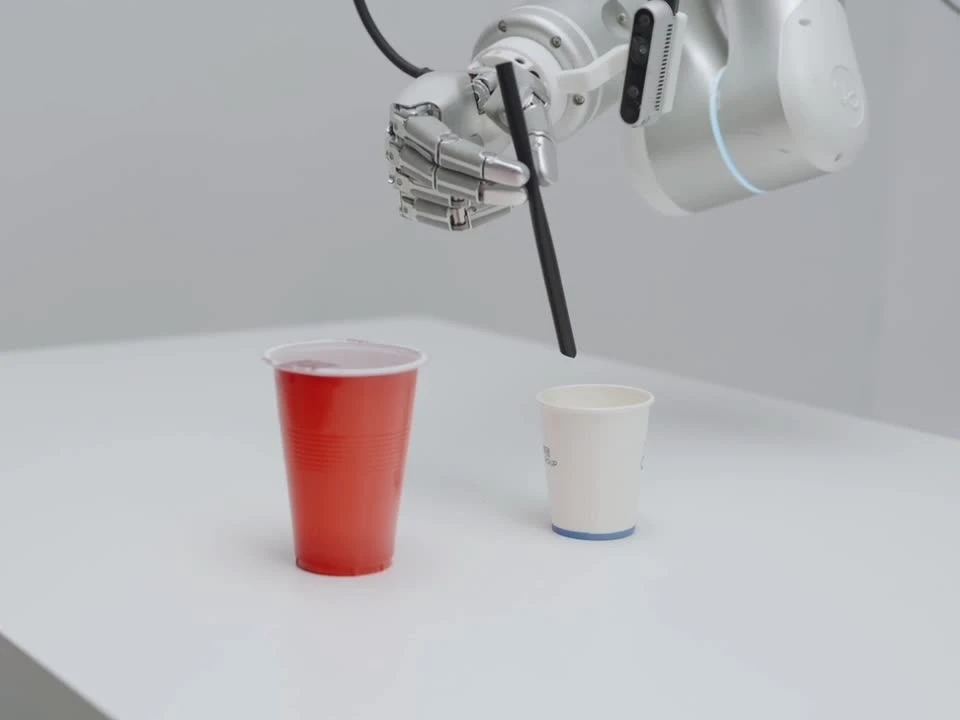
Una mano metálica levanta una pajita negra, la coloca sobre la tapa de un vaso rojo y la empuja hasta atravesarla. La pajita entra recta. El vaso se queda en la mesa. Si alguna vez has doblado una pajita intentando hacer exactamente eso, ya conoces el problema que Robbyant, la empresa de robótica de Ant Group, eligió para poner a prueba a su modelo de tacto.
El equipo publicó el trabajo de LingBot-Touch el 9 de noviembre y ha compartido las grabaciones de las pruebas. La escena del vaso dura unos segundos. Para saber si la máquina mejora gracias a sus dedos hay que mirar algo que ese vídeo, por sí solo, no enseña: qué pasa cuando se repite el ejercicio sin la información táctil.
Lo que cuesta ver desde fuera del vaso
Una cámara puede enseñar al robot dónde está la tapa y con qué ángulo se acerca la pajita. Saber cuánta fuerza está haciendo la punta resulta bastante más difícil. Cuando cede el plástico, el movimiento que un instante antes hacía falta para perforarlo puede ser ya excesivo. Ese cambio también se registra en los sensores de la mano.
LingBot-Touch convierte señales de contacto de distintos sensores en una representación que el sistema que mueve la mano puede interpretar. Para entrenarlo, sus autores reunieron 4.983 horas de grabaciones. Hay datos de guantes que llevaban personas y también de manos robóticas. La idea es que lo aprendido sobre la presión en un dedo sirva incluso cuando se cambia de tipo de sensor.
La misma pajita, con y sin tacto
El equipo comparó cuatro sistemas de control en 26 tareas físicas, con veinte ensayos por tarea para cada configuración. En el ejercicio de la pajita, el controlador LingBot-VLA obtuvo 35 puntos sobre 100 sin tacto añadido, 56 cuando recibió directamente los datos de los sensores y 59 cuando recibió la información procesada por LingBot-Touch. La mayor parte de la mejora en este ejercicio llegó al incorporar el sensor. Procesar la señal aportó otros tres puntos.
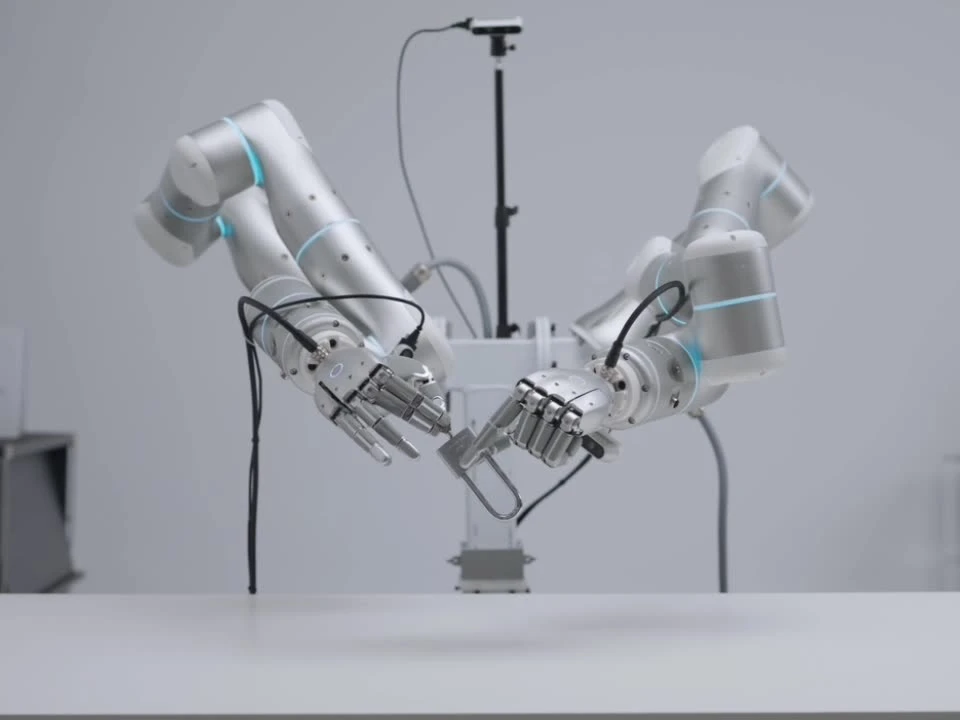
Con otros objetos la diferencia fue mayor. Al cerrar una cremallera, ese mismo controlador pasó de 11 puntos sin tacto a 16 con la señal directa y a 55 con la señal procesada. Vista desde fuera, la mano puede estar en la posición correcta tanto si la cremallera ha enganchado como si todavía está suelta. Los ensayos del equipo permiten apreciar esa diferencia mejor que una recopilación de aciertos.
Lo que puedes examinar por tu cuenta
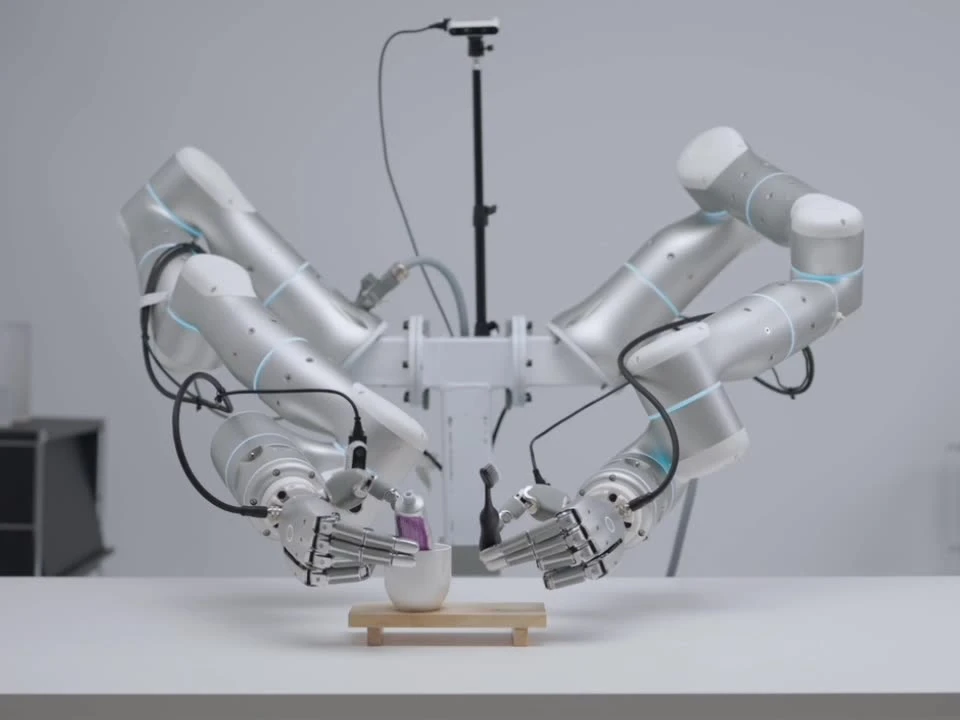
En la página del proyecto se pueden comparar los vídeos de cada tarea, entre ellas dosificar pasta de dientes y sacar una tarjeta de su ranura. También hay ejemplos con una llave y una cerradura, donde se ve el momento en que gira la mano. El repositorio de Robbyant enlaza el código y los pesos del modelo para quienes quieran trabajar con él.
El material procede del propio laboratorio. Las manos, los objetos y los criterios de puntuación están descritos en el estudio. Que una mano consiga meter esa pajita en ese vaso cuenta algo concreto sobre el control de la fuerza. Cuánto acertaría con otra tapa, una pajita de papel húmeda o una mesa que se mueve es una pregunta para otro ensayo.