Antes de saltar, Atlas hace algo que sería difícil ver en una gimnasta: recoloca la parte inferior del cuerpo rodando por el suelo. Después despega y completa una vuelta en el aire. Los ingenieros de Boston Dynamics habían partido de la captura de movimiento de una persona que hacía ese giro. La forma de prepararlo con dos ruedas salió del entrenamiento del robot.
El vídeo apareció el 9 de noviembre. Su autor técnico, Xiaoyu (Andy) Wu, explica en el artículo de Boston Dynamics por qué cambiaron los pies de su humanoide por ruedas de patinete. Querían saber si lo que un controlador aprende sobre los motores en una simulación sigue funcionando cuando esos motores cargan con el peso de una máquina real. Cada frenazo les daba una oportunidad de averiguarlo.
Por qué poner ruedas en los tobillos
Un motor puede entregar mucha fuerza para arrancar o girar muy deprisa cuando apenas encuentra resistencia. La parte delicada es exigirle velocidad mientras sigue haciendo fuerza. Con las ruedas pegadas al suelo y el peso del robot encima, un arranque fuerte, un cambio de dirección o una frenada obligan a recorrer distintas combinaciones de velocidad y par. Eso convierte un suelo liso en un banco de pruebas bastante exigente.
Para instalar cada rueda, el equipo acopló una llanta de patinete al actuador que ya movía el tobillo. La pieza nueva fue el adaptador. En la representación digital de Atlas, el antiguo tobillo pasó a poder girar de forma continua. Ahí termina la parte sencilla. El simulador también tiene que reproducir con suficiente fidelidad cómo responde el motor real cuando el controlador le pide acelerar o parar.
Imagina que el motor simulado puede frenar en seco sin perder tracción. Un sistema que aprende con esa ventaja podría encontrar una maniobra impecable en pantalla que termine con el robot en el suelo. Wu cuenta que su equipo midió el comportamiento de los actuadores y utilizó esas mediciones para ajustar la simulación.
El salto venía de una persona. El impulso tenía que funcionar sobre ruedas
En el aprendizaje por refuerzo, el controlador ensaya movimientos en el simulador y recibe una señal que premia cumplir el objetivo. Para el giro de 360 grados, los investigadores le dieron como referencia una trayectoria humana. El sistema debía aproximarse a ese movimiento con un cuerpo distinto y dos puntos de apoyo capaces de rodar.
Según Wu, el salto funcionó en el primer intento sobre la máquina. Es un detalle de esa trayectoria concreta. Sería aventurado convertirlo en una tasa de éxito de Atlas porque el equipo no publicó una serie de repeticiones con el número de intentos y caídas. La maniobra que más sorprendió al ingeniero fue otra. Cuando una persona da un salto lateral y desliza los pies, el controlador encontró la manera de orientar las ruedas y dejar que Atlas rodara durante el desplazamiento.
El vídeo íntegro del experimento permite comparar el movimiento de los tobillos y el del resto del cuerpo. Que Atlas atraviese el laboratorio patinando tampoco implica que haya elegido por sí solo adónde ir: el equipo describe la capacidad de conducirlo mientras el controlador aprendido coordina el movimiento.
Qué podría aprovechar el Atlas con pies
Boston Dynamics presenta la configuración con ruedas como un prototipo de investigación. La información que quiere llevar al robot convencional está en la relación entre el software y los motores. Si el modelo físico que usa el simulador es más fiel, los ingenieros pueden tener más confianza en los movimientos que allí funcionan antes de probarlos sobre hardware.
Wu señala una siguiente pregunta de investigación: cómo debería reaccionar el controlador si falla un actuador. Poder recuperarse de un tropiezo o de una pérdida de fuerza tendría una utilidad bastante más directa en una instalación industrial que dar una vuelta en el aire. En el experimento publicado, el logro observable es anterior y concreto: un movimiento aprendido con motores simulados consiguió sostenerse sobre dos ruedas reales.
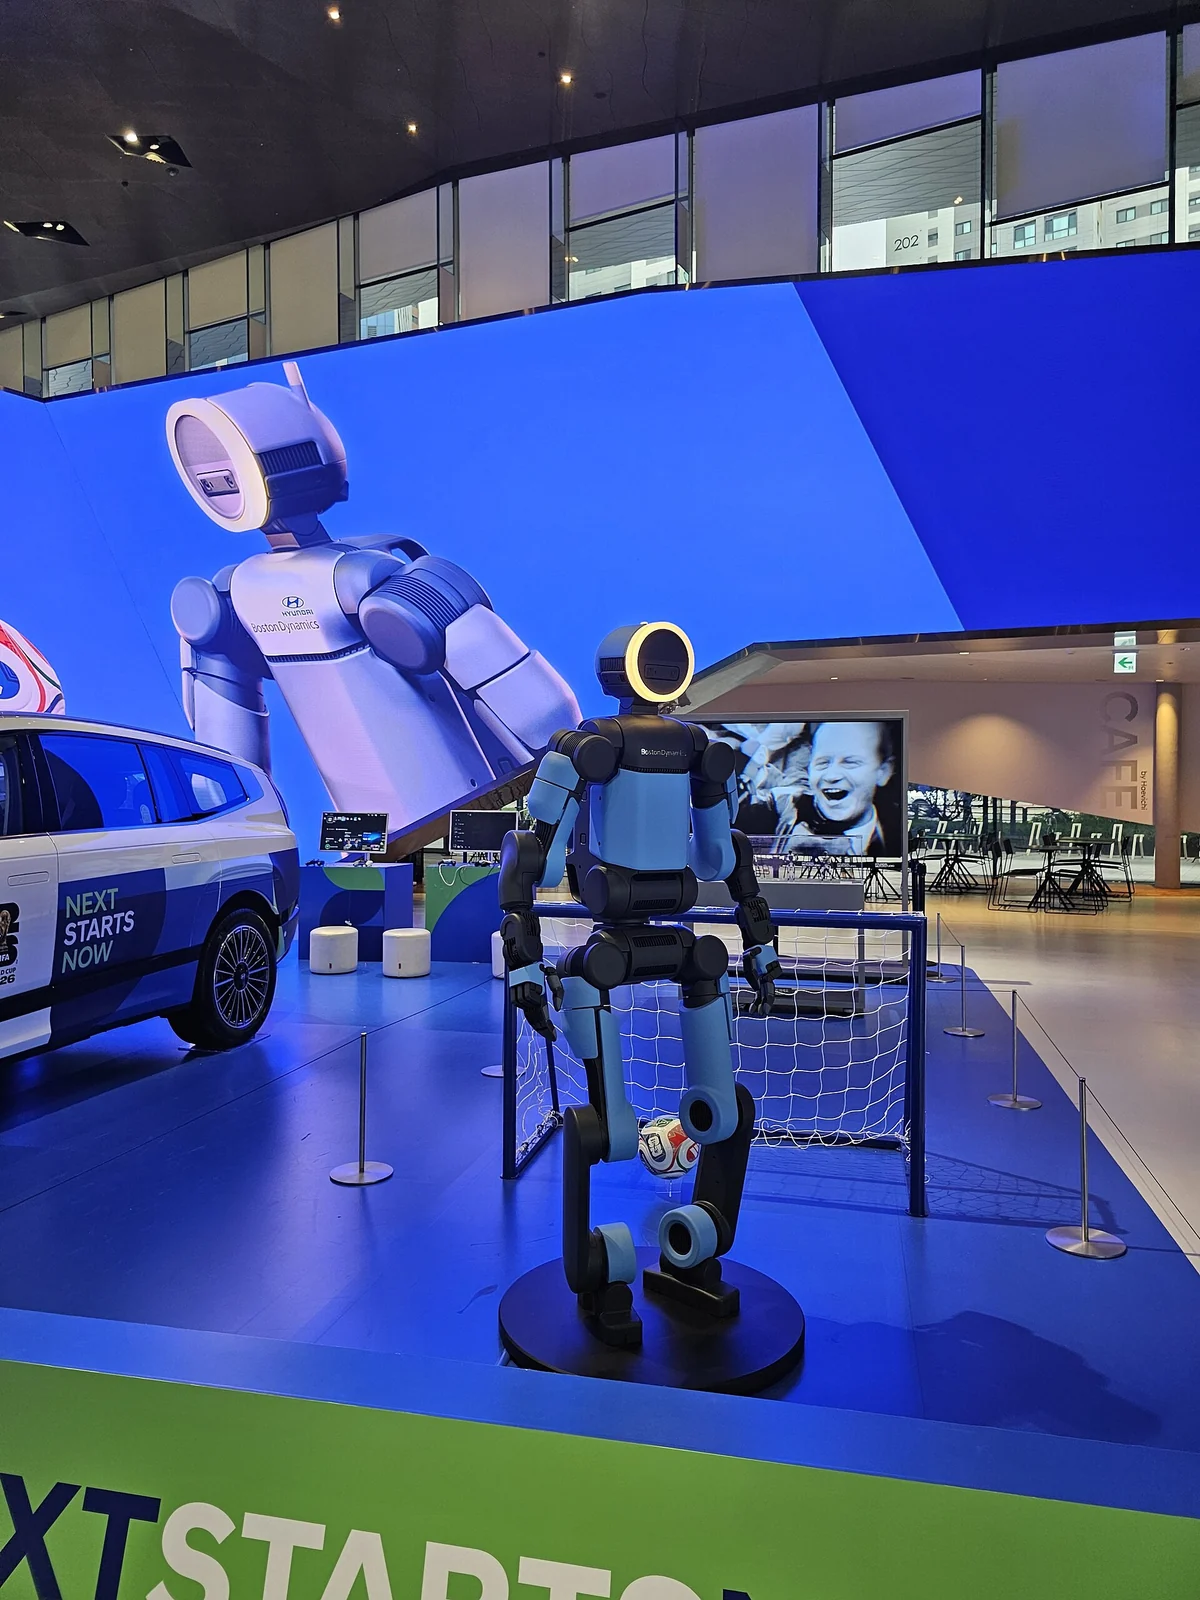
Fotografía de portada de Damian B Oh, tomada en julio en Hyundai Motorstudio Goyang y distribuida bajo CC BY-SA 4.0.
