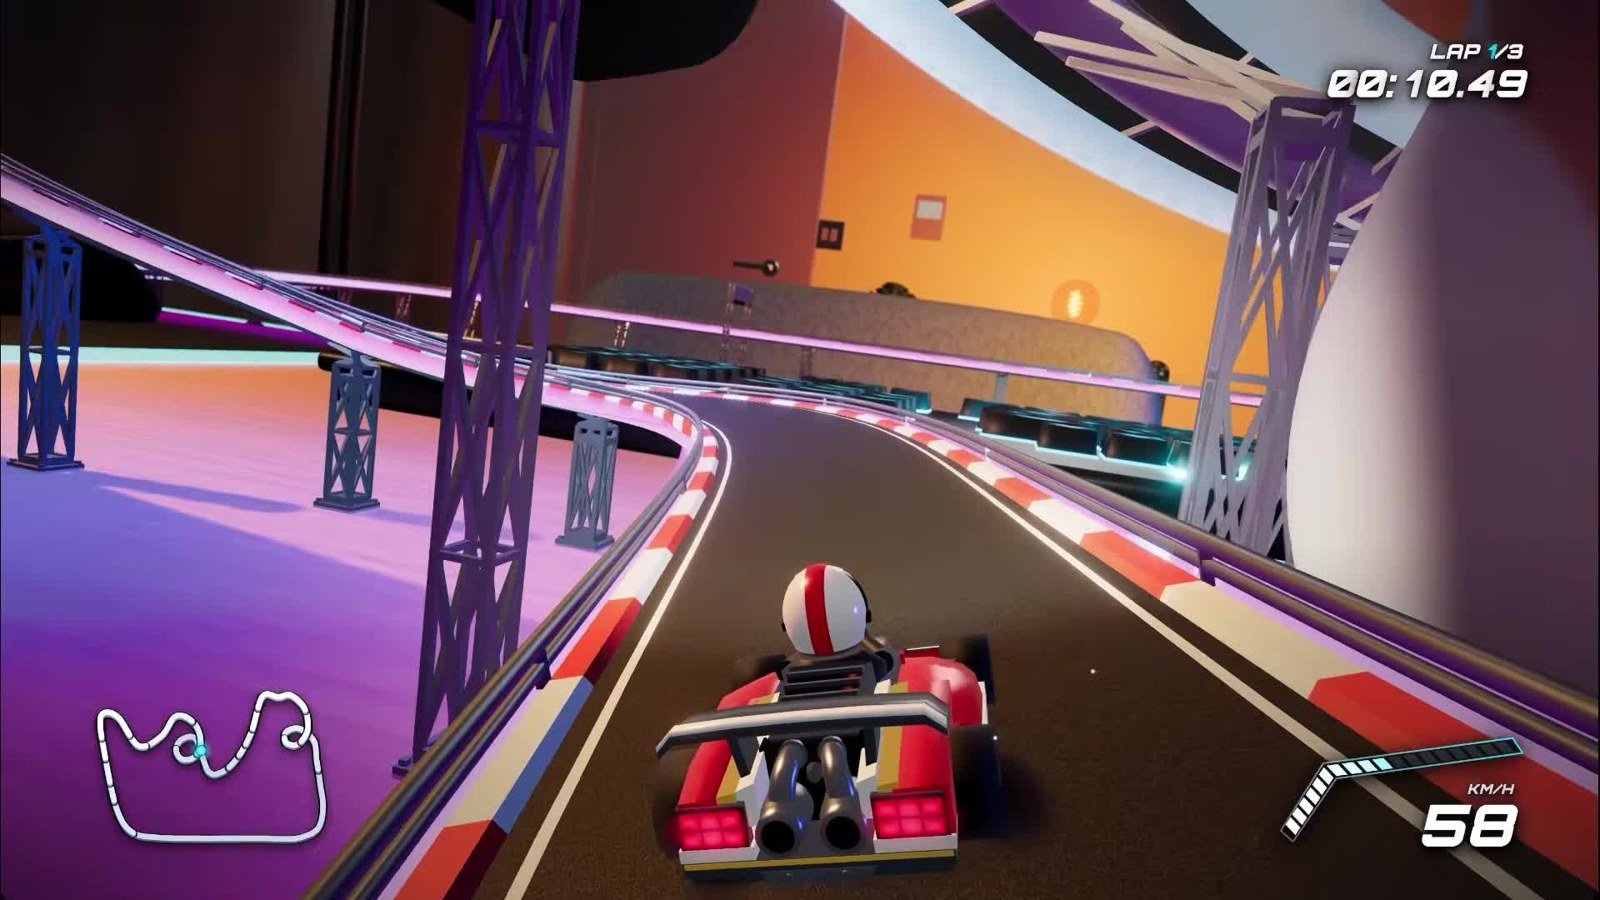
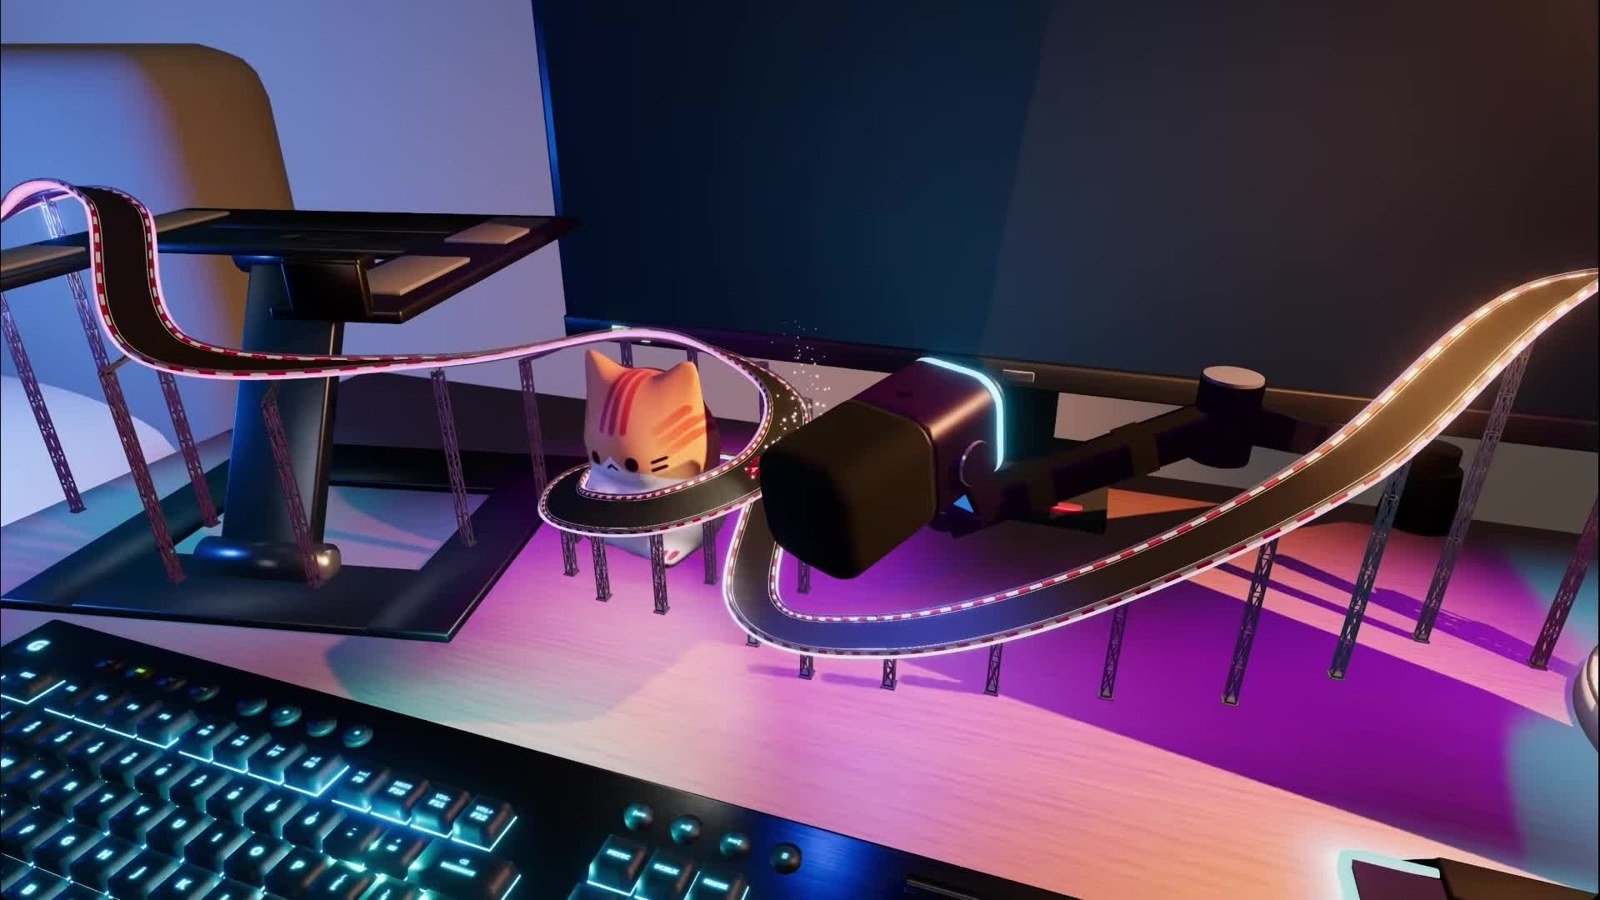
Un coche diminuto recorre una pista entre un teclado, una lámpara y una pantalla. El escenario parte de fotografías de un escritorio real. Es una de las demostraciones que Google publicó el 13 de octubre para acompañar la apertura de Gemini 4 Argon. Otra muestra a un robot Spot aprendiendo a abrir una papelera con pedal para tirar una lata.
Son dos resultados muy visuales, pero cuentan historias distintas. El primero produce un videojuego mediante software y herramientas de creación. El segundo combina percepción, simulación y control de un robot físico. Entender el proceso evita confundir un vídeo llamativo con una capacidad universal que funciona sin preparación.
De una foto del escritorio a una carrera jugable
Google explica en su presentación de Argon que el circuito se construyó mediante un flujo de varios agentes en Antigravity. Blender MCP sirvió para modelar la habitación, los objetos y la pista, y comprobar las colisiones. Nano Banana aportó texturas; el resultado integró físicas, sombreadores y comportamiento del coche.
La demo ilustra algo más interesante que generar una imagen de un videojuego. Aquí hace falta que los elementos de una escena funcionen juntos: que el coche circule, que el circuito tenga continuidad y que las colisiones correspondan a los objetos. La propia descripción identifica varias herramientas, así que presentarlo como «una foto y ya está» ocultaría una parte importante del trabajo.
Una pagoda, arquitectura y escenas que se corrigen
El mismo anuncio incluye construcciones 3D y una pagoda elaborada con Blender y un proceso de revisión visual entre agentes. El mecanismo de interés es el ciclo: generar algo, observar el resultado y modificarlo. Eso acerca el trabajo a una iteración de diseño, aunque siga requiriendo instrucciones, herramientas y criterios para decidir qué está bien.
Para quien crea prototipos, esa combinación puede resultar más útil que una respuesta extensa describiendo cómo programar. Una escena que se abre en el motor o un objeto que se puede manipular permite comprobar medidas, errores y comportamiento. La demo, por sí sola, no indica cuántos intentos fallaron ni garantiza una calidad semejante en todos los proyectos.
El robot que ensaya antes de pisar el pedal
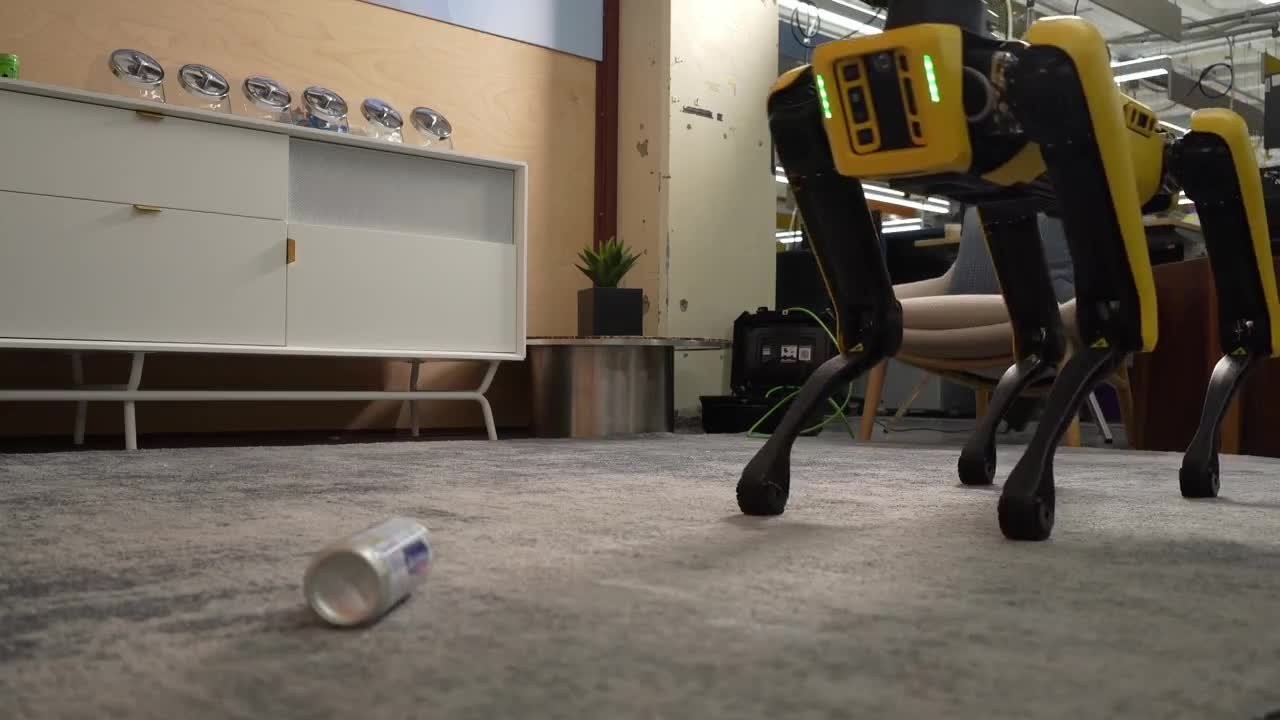
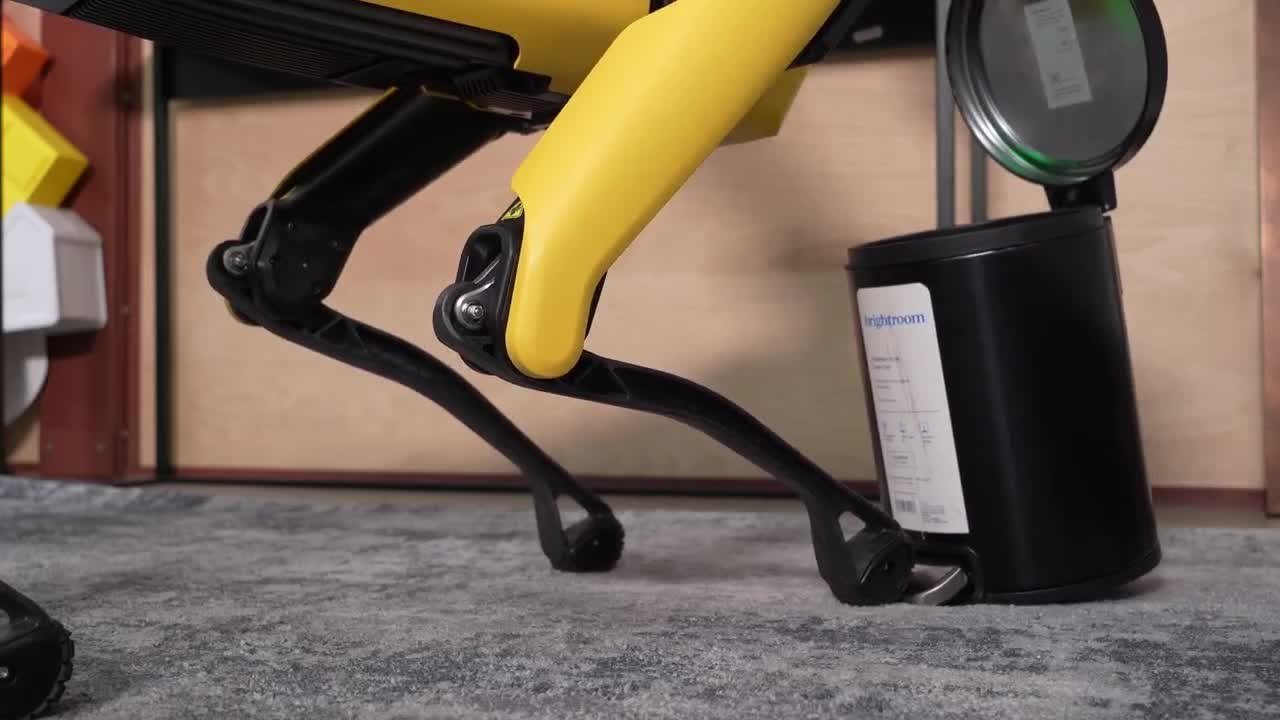
En el artículo de robótica, Google muestra un Spot de Boston Dynamics que recoge latas y las introduce en una papelera con pedal. Argon crea una representación articulada del cubo en MuJoCo para practicar el movimiento antes de actuar sobre el objeto físico.
La instrucción publicada es más precisa que «tira la basura». Incluye comprobar la posición de la pata sobre el pedal y verificar que la pinza esté centrada antes de soltar la lata. Ese detalle importa: hay una tarea definida, cámaras y herramientas de control. La demostración no convierte a Spot en un robot doméstico listo para cualquier casa.
Vídeo real, simulación y mundos generados no son lo mismo
Google también enseña reconstrucciones de escenas y movimientos humanos dentro de simuladores. En otros ejemplos utiliza un modelo de vídeo para producir y corregir secuencias. Es necesario identificar qué parte corresponde al mundo físico y qué parte es una simulación: ver manos mover objetos en una escena generada no demuestra que unas manos robóticas hayan ejecutado esa tarea.
Esta separación es especialmente útil al compartir clips. Un resultado en 3D puede ser valioso para diseñar, practicar o probar ideas. Para afirmar que un sistema funciona en un entorno real hacen falta evidencias adicionales: ejecución física, condiciones del ensayo y comportamiento ante errores.
Qué puede probar ahora un usuario
Argon ha ampliado su acceso mediante las plataformas de Google, con vías y planes distintos para la aplicación, la API y Antigravity. Hemos actualizado la guía de disponibilidad y precio de Gemini 4 Argon con el anuncio del 13 de octubre.
Si quieres valorar este tipo de creación, un buen primer encargo es pequeño y verificable: un circuito corto que pueda recorrerse, un objeto con medidas comprobables o una escena con colisiones sencillas. La pregunta útil es si el archivo funciona y se puede modificar después. Estas son demostraciones de Google; PLANA no ha reproducido los experimentos ni medido su coste.
Fotogramas de las demostraciones oficiales de Google, contextualizados y enlazados en este artículo. Revisión: 14 de octubre de 2026.