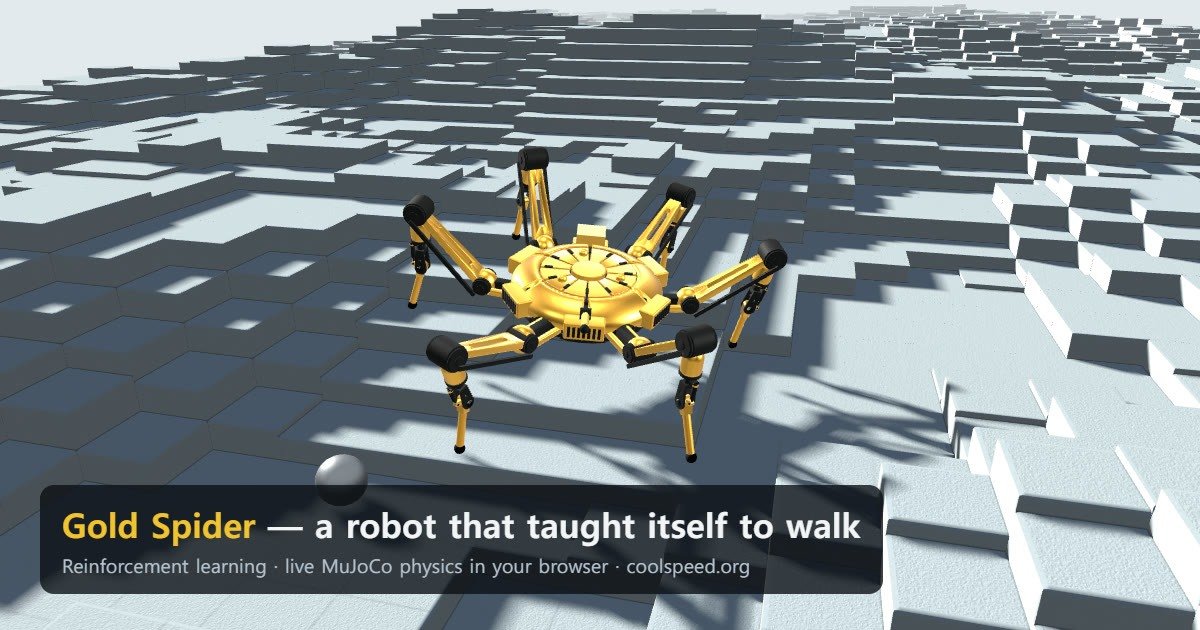
Una araña mecánica dorada avanza por un suelo de bloques. Le lanzas una bola, después una caja, y puedes seguir viendo qué hacen sus seis patas. Se llama Gold Spider y funciona en una pestaña del navegador. El creador, Xionglong Jin, ha publicado tanto la demostración como los controles. El visitante puede interrumpir la marcha y cambiar las condiciones en el acto.
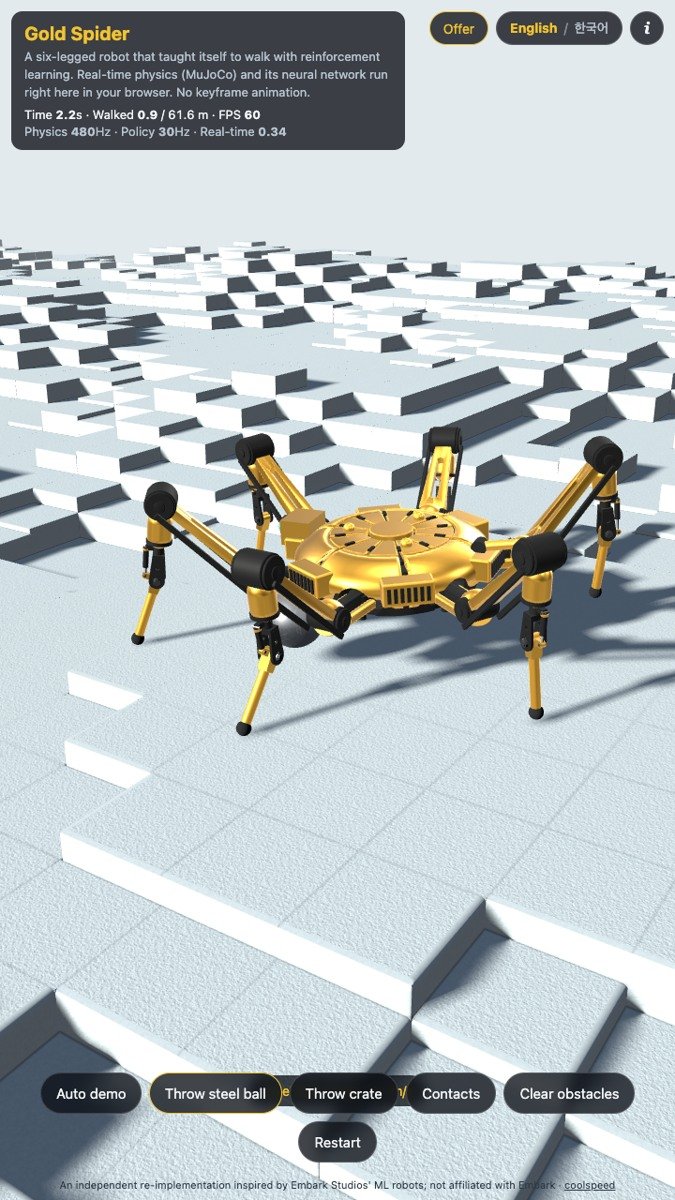
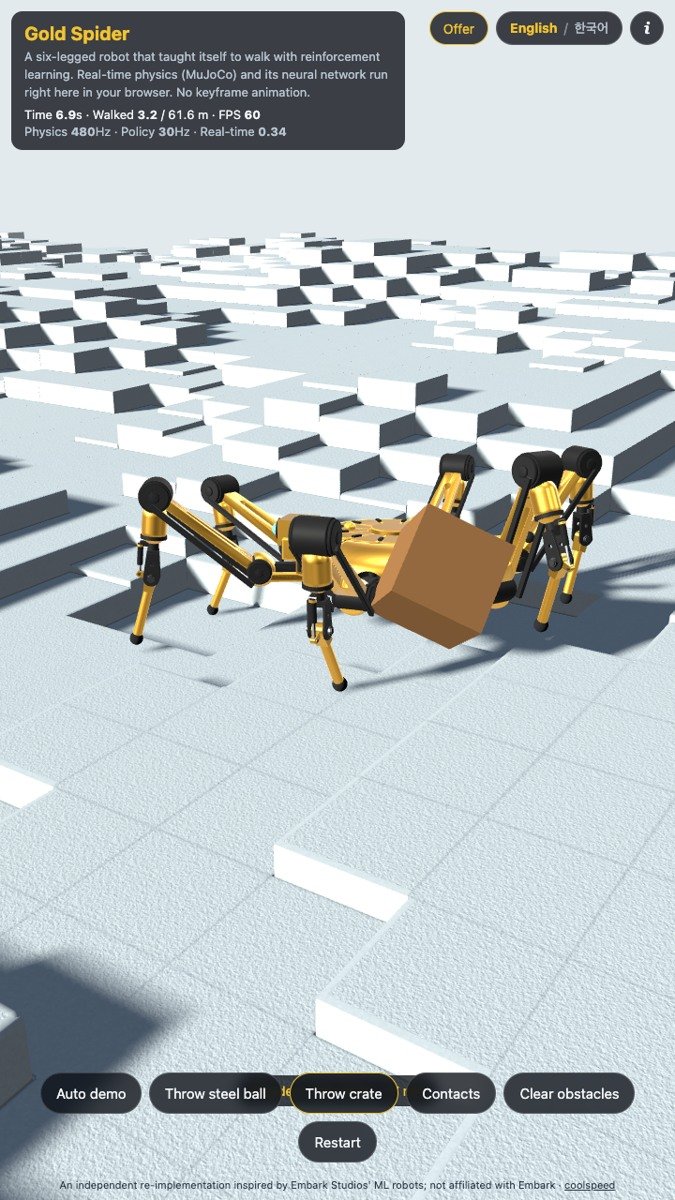
Probamos la simulación pública con la demostración automática desactivada. Reiniciamos el recorrido, pulsamos el botón de la bola y, unos segundos después, el de la caja. En nuestra captura, la caja llegó al cuerpo del robot. La marcha continuó y el contador de la prueba llegó a seis metros. El resultado corresponde a ese recorrido. El simulador también permite repetir el lanzamiento desde otra situación y observar una respuesta distinta.
Cómo distinguir una simulación de una animación
Si la secuencia estuviera animada de antemano, cada pata tendría una trayectoria escrita para una escena concreta. Aquí hay un sistema que decide cómo moverse mientras un motor calcula el contacto con el terreno y con los objetos. La distinción se nota al pulsar un botón después de que el robot haya dado unos pasos. El obstáculo entra donde se encuentra el cuerpo en ese instante.
Su autor explica que entrenó el controlador mediante aprendizaje por refuerzo, con un método llamado PPO. Durante el entrenamiento, el sistema ensaya acciones y aprende de los resultados. Cuando abres la página recibes la política que ya ha aprendido a caminar. Tu navegador se encarga de ejecutarla y de calcular la física de la escena. No tienes que entrenar una araña desde cero ni enviar cada paso a un servidor.
Qué mirar al tirarle la caja
Hay un control especialmente revelador que no requiere lanzar nada. La vista de contactos marca con puntos los pies apoyados en el suelo. Activarla facilita ver cuándo cambia la base de apoyo, algo bastante más difícil de seguir si uno solo mira el cuerpo dorado. También se puede limpiar la pista para separar la reacción a un único obstáculo de los efectos acumulados de varios.
La propia interfaz distingue dos ritmos: 480 actualizaciones por segundo de simulación para la física y 30 decisiones para la política de movimiento. La fluidez que ves en pantalla depende además de tu equipo. En un móvil que vaya despacio, el contador del mundo virtual y un cronómetro de pared pueden avanzar a ritmos distintos.
El límite que hace honesto el experimento
Gold Spider es un robot simulado. Superar una caja en esta pista no demuestra que un aparato físico vaya a tolerar el mismo golpe. En la prueba de Reins con brazos reales el agarre de un vaso se mide sobre una mesa física. Fuera del navegador intervienen el desgaste, los motores, la batería y superficies cuyas propiedades nadie ha definido de antemano. El propio autor presenta el proyecto como una reimplementación independiente inspirada en los robots de aprendizaje automático de Embark Studios.
Su mejor cualidad es precisamente que deja el experimento en manos del lector. Puedes volver al principio, probar con otro obstáculo y ver por ti mismo qué pasa. La página reúne la versión en directo y los controles que utilizamos para la grabación.