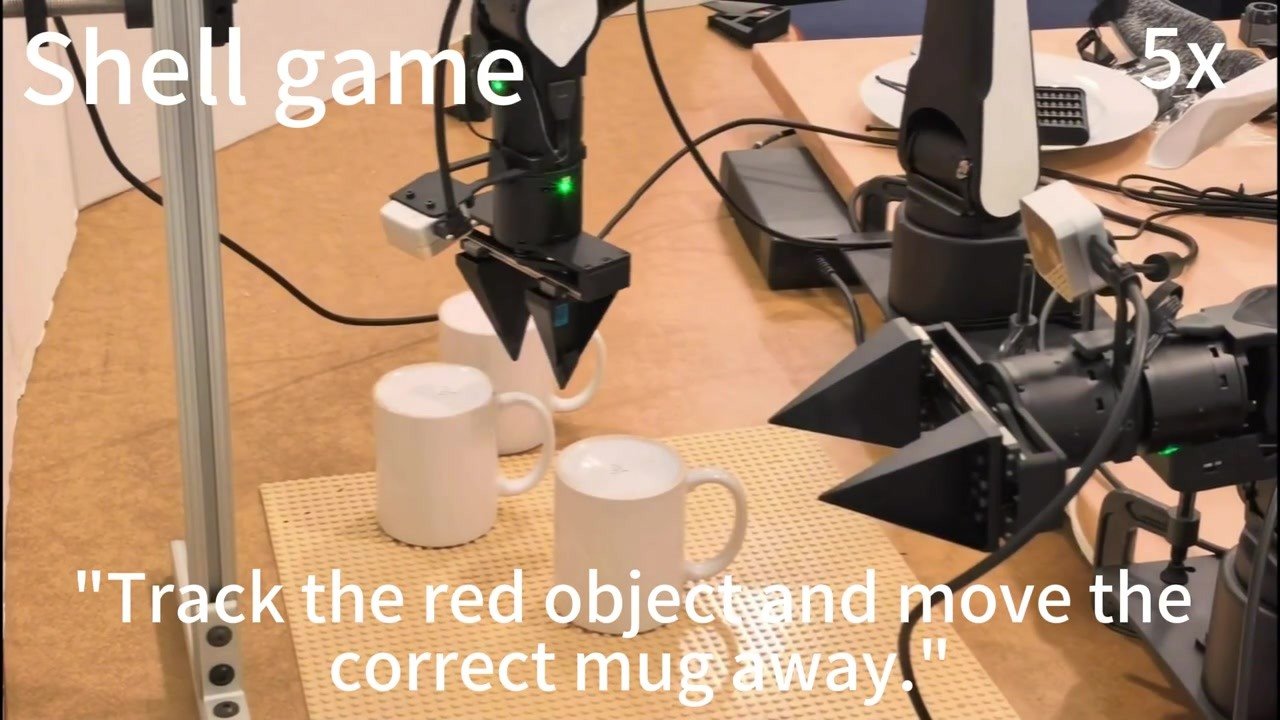
Una mano humana esconde una pieza roja bajo un vaso y mezcla tres vasos sobre la mesa. Cuando termina, un brazo robótico tiene que apartar el correcto. El juego parece una prueba de visión. Para un modelo de inteligencia artificial que dirige un robot, también es una carrera contra el tiempo: mientras decide el siguiente movimiento, la mano puede cambiar los vasos de sitio.
Investigadores del MIT y Harvard han convertido ese problema en una de las cinco pruebas de Reins, un sistema que conecta modelos multimodales con dos brazos reales. En el trabajo publicado el 12 de noviembre, la configuración con GPT-6.1 Sol completó 22 de 25 episodios en las cinco tareas. Ese 88 % corresponde al conjunto de pruebas. La cifra no es el porcentaje de aciertos en el trile.
El segundo modelo que se queda mirando
El modelo principal puede localizar objetos, mover las pinzas y recibir información sobre el contacto o el agarre. También puede ordenar una pequeña secuencia de movimientos sujeta a condiciones. Por ejemplo, si la pinza no consigue sujetar lo que buscaba, la secuencia se detiene en ese punto. El siguiente paso empieza con información sobre lo que ocurrió en la mesa.
La idea distintiva es darle un compañero. Una segunda instancia del modelo observa la cámara mientras la primera está ocupada deliberando. Cuando vuelve un resultado, el controlador recibe una descripción de los cambios que se produjeron entre tanto. En una escena quieta puede haber poca diferencia. Ante una persona que intercambia vasos, esos huecos deciden si el robot conserva la pista de la pieza roja.
Qué cambió al quitarle esa ayuda
En la comparación de los investigadores, Sol ganó dos de cinco partidas sin ese observador. Con una configuración más básica, sin el conjunto de herramientas de Reins, no ganó ninguna y tardó unas ocho veces más. El artículo técnico desglosa los resultados de esa comparación. Cinco intentos por condición dejan mucho margen de variación, pero sí permiten ver cómo un cambio de diseño alteró esta tarea en este laboratorio.
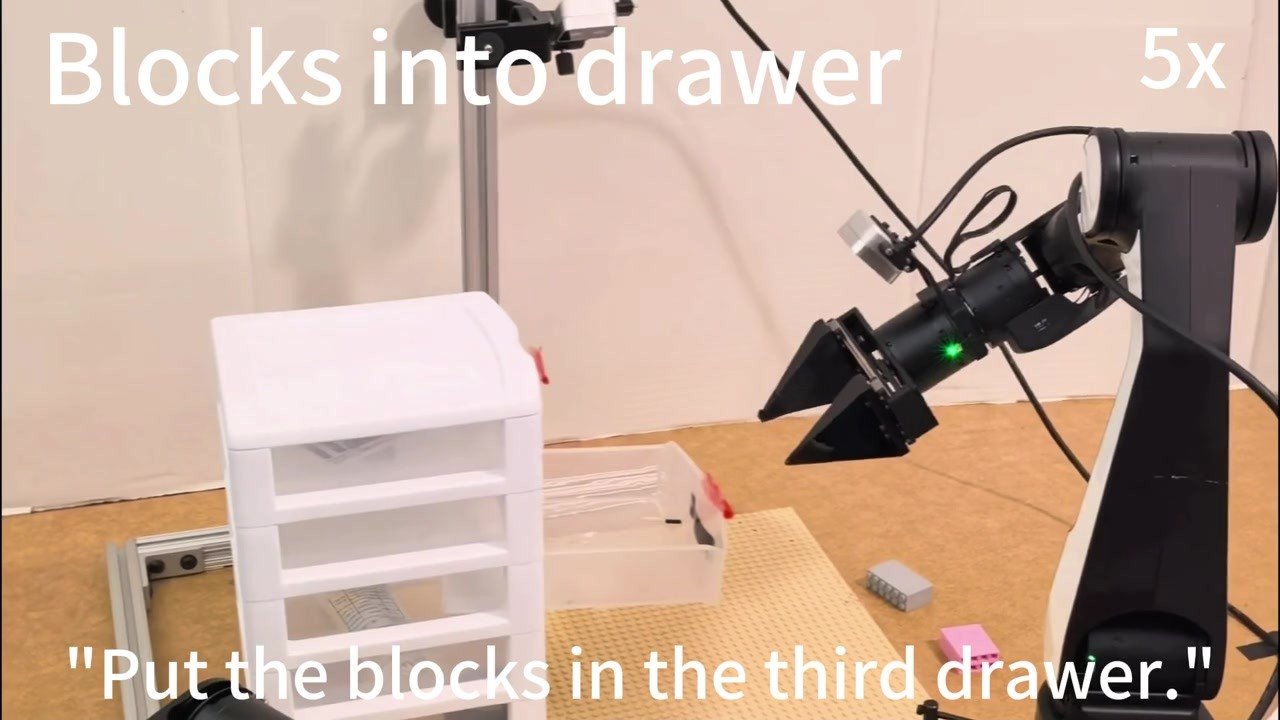
Abrir un cajón dio un resultado distinto. Los tres modelos comparados completaron todos los intentos. El cajón, como los vasos del trile, es físico. En Gold Spider, en cambio, el entorno de prueba entero vive en el navegador. Allí, una vez localizado el tirador, el siguiente problema es mantener el agarre y comprobar que el cajón se mueve. Una mesa con vasos barajados por otra persona exige actualizar lo que se sabe incluso cuando el robot todavía no ha actuado.
Lo que enseña el vídeo y lo que mide el estudio
La página del equipo reúne secuencias de las tareas e identifica la aceleración de reproducción. El vídeo del trile se muestra a cinco veces la velocidad real. Viéndolo solo, es fácil sobreestimar la rapidez con que el robot tomó su decisión. La grabación permite entender la maniobra; para hablar de tiempos hay que acudir a los registros del ensayo.
En ese contraste está el valor del proyecto. Para mejorar un robot no siempre basta con ponerle un modelo que responda mejor a una imagen fija. A veces hay que asegurarse de que alguien siga mirando mientras el resto del sistema piensa. Eso es exactamente lo que el juego de los vasos permite poner a prueba.