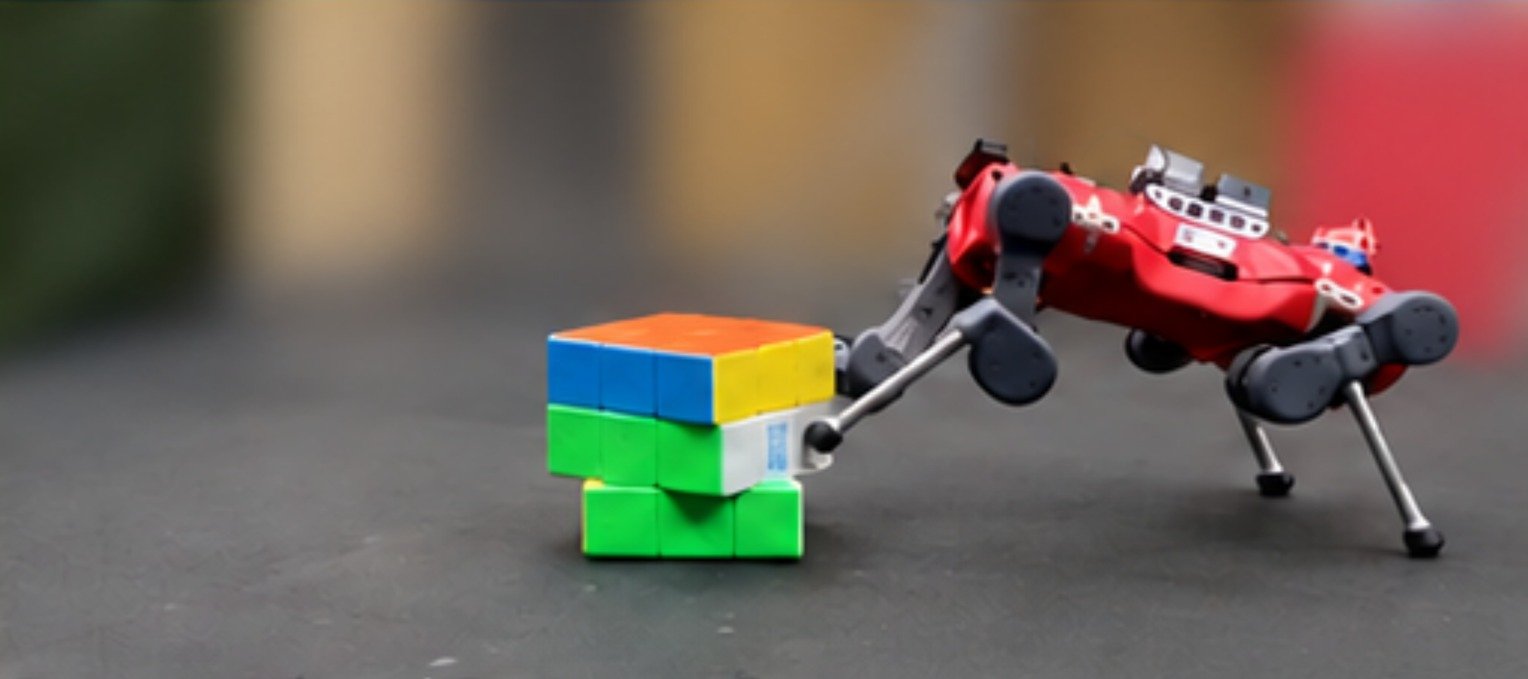
Un robot cuadrúpedo ha resuelto un cubo de Rubik gigante utilizando sus patas. ANYmal-D no tiene manos ni un brazo adicional: se acerca al rompecabezas, lo observa desde distintos ángulos y combina giros y desplazamientos sin perder el equilibrio. En tres pruebas físicas autónomas completó la tarea en unos ocho o nueve minutos cada vez.
El resultado procede de un equipo de ETH Zúrich y NVIDIA. Su investigación, publicada como preprint el 17 de octubre de 2026, muestra por qué una tarea familiar puede convertirse en un desafío para un robot: no basta con calcular la solución, también hay que ejecutarla sin mover accidentalmente las piezas equivocadas.
Ver el cubo antes de resolverlo
Ver la demostración del equipo investigador en YouTube.
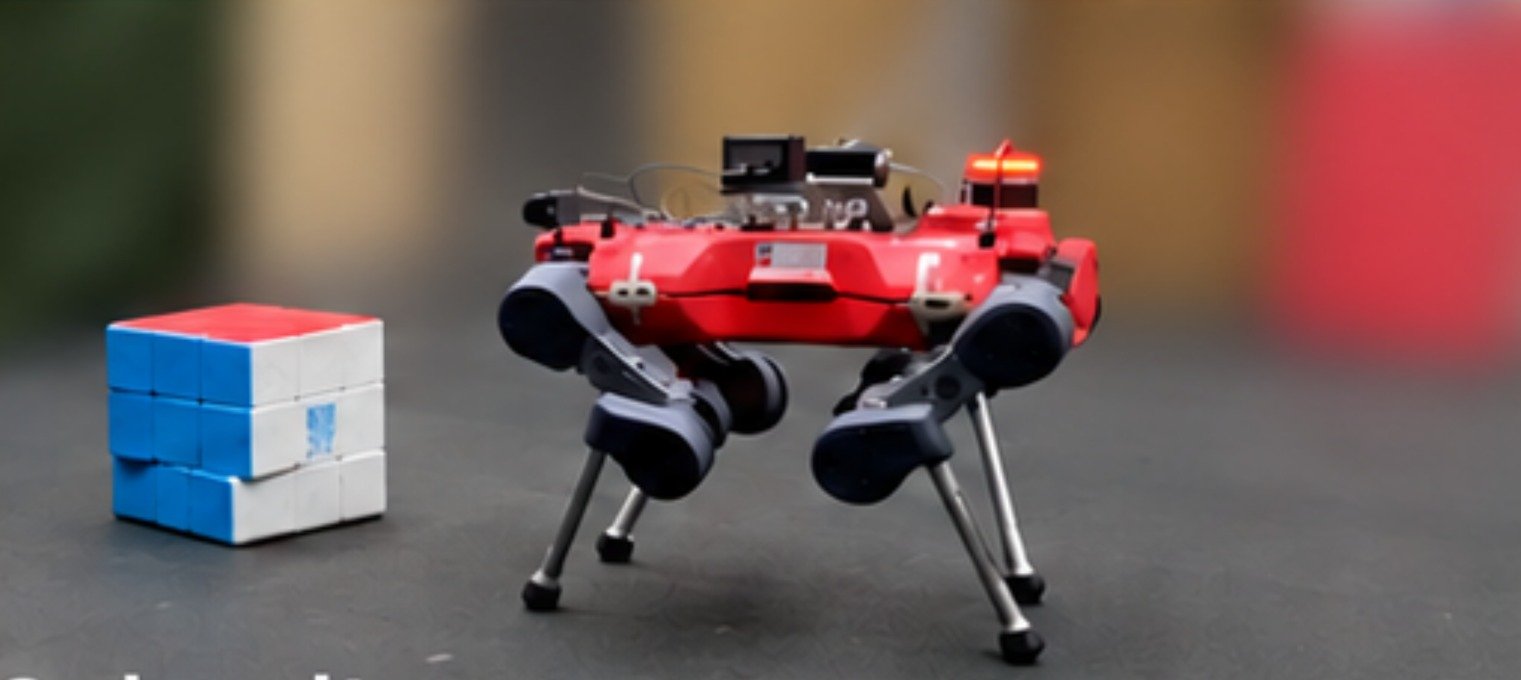
El cubo utilizado mide 40 centímetros de lado y pesa aproximadamente 4,6 kilos. Antes de empezar a girarlo, ANYmal debe saber cómo están colocados sus colores. Para ello recorre parte del contorno con sus cámaras y vuelca el objeto para observar la cara que inicialmente queda apoyada en el suelo.
El sistema reúne las vistas parciales para reconstruir el estado completo. A continuación, un solucionador clásico calcula una secuencia de movimientos y un planificador la convierte en acciones que el robot puede ejecutar. La página del proyecto muestra la resolución completa y las pruebas individuales.
No se trata de una única IA que mira el cubo y descubre por sí misma todas las reglas. La demostración reúne percepción visual, un algoritmo para resolver el rompecabezas y control de movimiento aprendido. Cada parte aborda un problema distinto.
Una pata sujeta mientras la otra gira
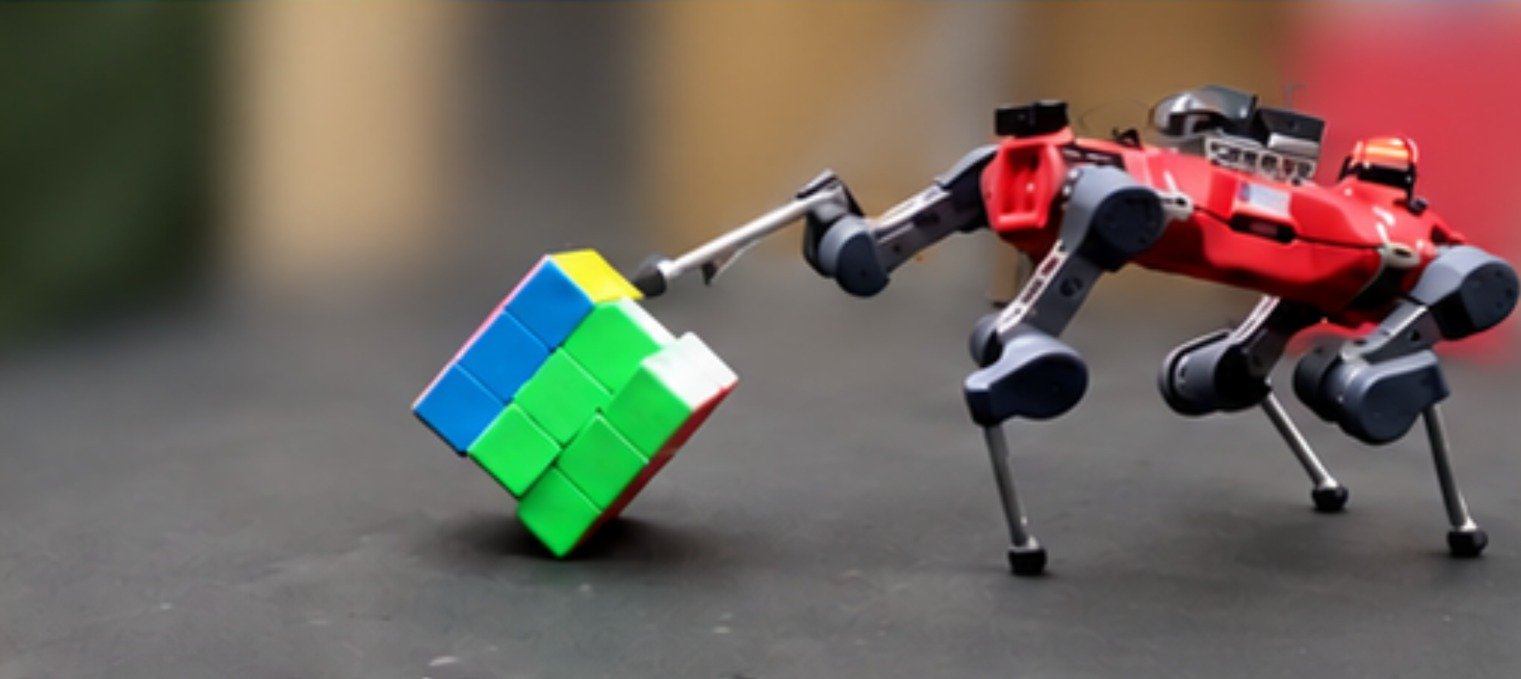
La dificultad más visible aparece cuando el robot pasa del plan al mundo físico. Para girar una capa, apoya una pata sobre el cubo y empuja con otra. Debe aplicar fuerza suficiente para mover las piezas, pero mantener estable el resto del objeto y su propio cuerpo. También necesita voltear el cubo y recolocarse entre operaciones.
Los investigadores entrenaron esas habilidades mediante aprendizaje por refuerzo en simulación: un sistema prueba movimientos y recibe señales que favorecen los resultados deseados. Después transfirieron lo aprendido a un controlador que usa las cámaras de profundidad y la información del propio robot para decidir cómo mover sus articulaciones.
Las tres resoluciones completas sumaron alrededor de 30 pasos cada una. Las pruebas muestran una secuencia larga ejecutada en hardware real; no permiten afirmar que el robot vaya a resolver cualquier cubo o manipular cualquier objeto sin fallos.
Para qué sirve entrenar a un robot con un cubo de Rubik
Los robots con patas ya se habían utilizado para caminar por superficies difíciles y, en algunas investigaciones, para pulsar botones o abrir puertas. El equipo llama «pedipulación» al uso de las extremidades para interactuar con objetos, además de sostener el cuerpo y desplazarse.
Un rompecabezas articulado reúne varios retos en una sola prueba. Si una capa gira cuando no debe, el estado puede dejar de coincidir con el plan; si el robot empuja demasiado, puede desplazar el objeto o perder estabilidad. Por eso la demostración pone a prueba tanto la precisión del contacto como la coordinación de todo el cuerpo.
A más largo plazo, una capacidad similar podría ser útil para manejar objetos o accionar mecanismos durante una inspección. Eso es una posibilidad de investigación, no una aplicación industrial ya demostrada por este experimento. El equipo también probó movimientos individuales con otros objetos y sobre superficies diferentes, pero esas pruebas no equivalen a completar un trabajo de mantenimiento en condiciones reales.
Qué queda por comprobar
El trabajo es un preprint y sus conclusiones deben leerse dentro de las condiciones de las pruebas. Tres resoluciones completas aportan una demostración concreta; para valorar la fiabilidad harían falta más ensayos y tareas variadas. También quedaría por comprobar cómo se comportaría el sistema con cubos de otras dimensiones o mecanismos con resistencia diferente.
La imagen sorprendente es un robot que resuelve un cubo sin manos. El avance técnico está en conseguir que una máquina coordine percepción, planificación y movimiento durante una secuencia física larga, sin separar la destreza de la necesidad de mantener el equilibrio.
Imagen destacada: Amiet y colaboradores / ETH Zúrich y NVIDIA, CC BY 4.0; recortada de la figura del estudio.